AI INFRA DAILY 系统 · 工程 · 研究
执行波次、观测新鲜度与工作流权限
日报 ·
- 端侧调度
- 内核工程
- Agent 权限
推理与内核|把带宽、执行波次和验收放到一起
EdgePace|共同调度前台期限与观测新鲜度
10 月 27 日 UTC 首提的 EdgePace,在 prefill 和 decode 中建立可安全暂停的子图边界。它读取前台 CPU 的 PMU 内存需求与停顿信号,结合剩余期限和模型输入的新鲜度,决定继续提交、受控放行或暂缓,减少统一内存系统的带宽争用;暂停保留已完成计算,新模型仍需适配合法执行边界。
测试覆盖 Orin Nano Super、AGX Orin、Jetson Thor 和 OnePlus 13,Jetson 使用 GPU,手机使用 NPU,模型与多摄像头、MuJoCo 目标跟踪负载按设备配置。请求仅有 246 个输入 token、最多 16 个输出 token,对照成立于同设备、同模型和同前台负载。
所测配置以部分模型吞吐换取更少前台超期;经验测量的运行时间不是硬实时上界。机器人案例的模型输出也不改变动作轨迹,验证的是观测陈旧带来的影响,不能当作闭环控制可靠性保证。
来源:2026-10-27(UTC 首提),A 级|论文与首提记录 · 安全边界、设备与负载范围。
物理约束下的 kernel|按实际可用资源选择 cluster
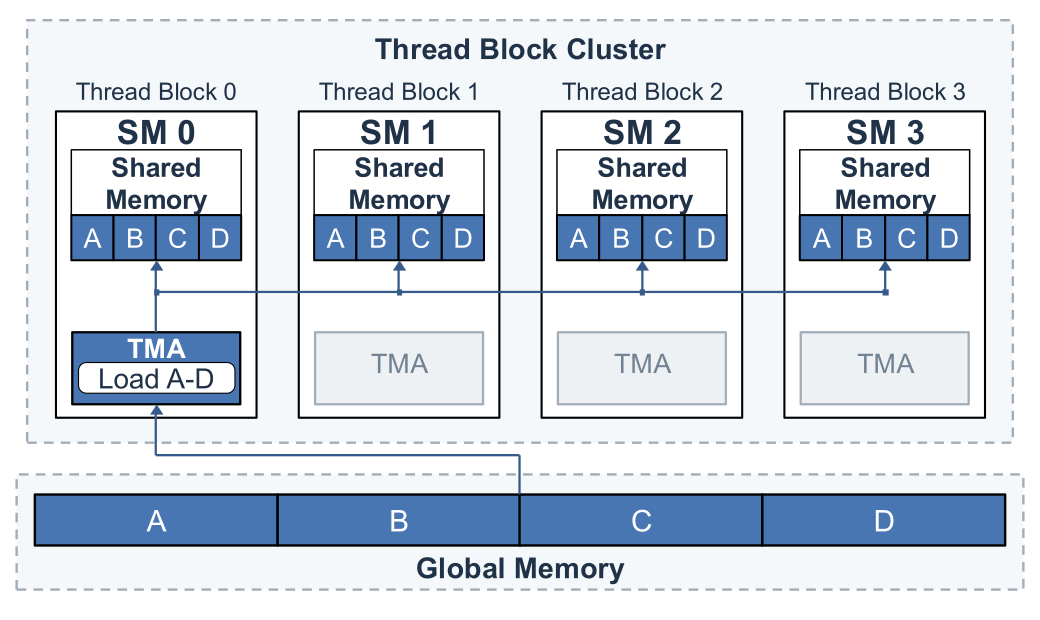
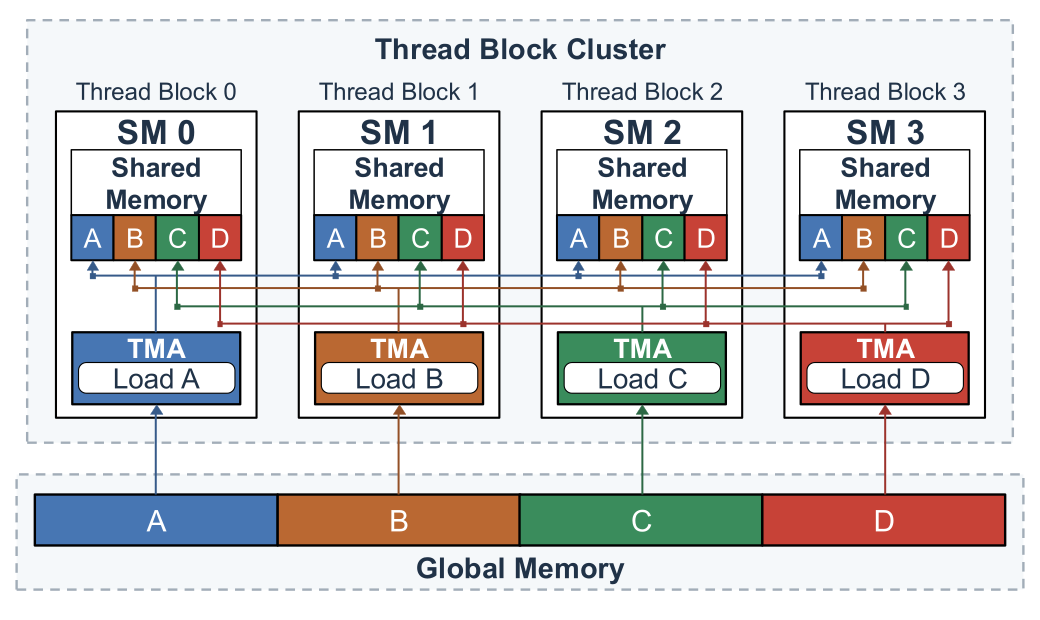
10 月 27 日 UTC 的《Kernel Performance Engineering under Physical Non-Idealities》指出,减少数据移动还要核算并发资源和执行波次。在所测 H100 SXM5 上,cluster size 1/2 可使用 132 个 SM,而 size 4/8 的 GPC 级聚类最多并发使用 120 个;额外波次可能抵消 DSMEM 广播的读取收益。作者据此按波次条件选择 TPC 或 GPC 级聚类,而非固定采用更大的 cluster。
实验使用四张位于不同地域的 H100 SXM5、CUDA 13.0,覆盖广播微基准、CUTLASS GEMM 与非因果 MHA 的 FlashAttention 4 Hopper forward。FA4 的 wave-aware 比较采用 batch 1、head dimension 256、15/16 heads、2K–64K 序列,基线为同负载的 cluster size 1。部分收益还来自功率约束内的频率提升;具体 SM 上限需在目标设备重测,不是其他 GPU 或端到端服务的通用结论。
来源:2026-10-27(UTC 首提),A 级|论文与首提记录 · 资源观测、广播与执行波次。
InfraDev|让隐藏测试与任务规格共同补齐
10 月 27 日 UTC 的 InfraDev,将 Megatron-LM、vLLM、verl 的 36 个真实 PR 变成多文件任务,其中 20 项需要多 GPU。研究者先构造能通过原测试、却违背修改承诺的补丁,再补充 hidden probes,同时把测试依赖的接口和行为写入任务规格,避免将未说明的要求变成评分陷阱。
每次运行独占一个八张 H800 或 H20 的节点,每模型每任务只尝试一次,限时 2.5 小时,环境准备另计。结果只覆盖三仓的人工筛选任务;“完成”按通过测试数不少于 golden patch 定义,不要求参考补丁自身失败的硬件个案也全部通过。论文仍写计划开源,不能把研究设计直接当作已交付的公开基准仓库。
来源:2026-10-27(UTC 首提),A 级|论文与首提记录 · 任务构造、执行与评分口径。
平台工程|执行权限与网络身份分别收敛
Agentic Workflows|默认只读,写入由独立 job 执行
GitHub 在 10 月 28 日将 Agentic Workflows 转为 GA,Markdown 任务经编译转成 Actions YAML,复用现有 runner group 与组织策略。Agent 默认只读,创建 issue、评论或提交变更时生成结构化请求,再由具备相应权限的 safe-output job 执行;这不意味着每次写入都经过人工批准。
配置 safe outputs 后威胁检测默认启用。检测到威胁或检测失败时,默认 warn 策略为可审阅输出附带警告,将分支推送转成审阅 PR,并终止不可审阅输出;strict 则阻断全部 safe outputs。GA 服务覆盖 github.com 的 Free、Team、Enterprise,默认 Copilot CLI 引擎仍需 Copilot 许可证。底层 v1.0.1 已在 10 月 27 日发布,不能将 GA 公告日期当作代码首次交付。
来源:2026-10-28(GA);2026-10-27(v1.0.1),A 级|GitHub GA 公告 · 原始版本记录;B 级|Safe Outputs 的执行边界 · Threat Detection 的 warn 与 strict。
GKE 网络身份|把高基数元数据移出安全身份计算
Google 在 10 月 28 日的工程说明中,分析高密度 Agent sandbox 的网络身份瓶颈。Dataplane V2 根据 Pod 标签计算安全身份,逐 Pod 不同的 ID、时间戳或哈希会让身份数量随沙箱增长,并增加突发创建时的协调。方案将不参与选择和资源分组的高基数元数据移入 annotations,或用精确的 Cilium 标签排除规则,让相同工作负载共享网络身份。
减少重复的网络身份,不等于取消各沙箱的执行隔离。策略依赖的标签仍需保留,Service、NetworkPolicy 与可观测性的语义也需复核;排除规则不能成为任意删除身份的理由。这是网络工程的新说明,不是 Dataplane V2 或 Agent Sandbox 首次 GA,文中未给齐条件的沙箱吞吐也不能外推到任意集群。
来源:2026-10-28(官方工程说明),B 级|GKE 网络身份缩放原文 · Cilium 身份相关标签与规则。
科研计算|稀疏负载与几何表示共同设计
AMS|负载均衡同时考虑输出规模和缓存压力
10 月 27 日 UTC 的 AMS,从符号阶段得到非零结构,将相邻行组成输出规模接近的任务块,再共同安排高、低压缩因子的任务,调整 SMT,并逐块选择 HASH 或 ESC 累加器。它针对稀疏矩阵乘法的数值阶段,让动态负载均衡同时考虑缓存竞争,而不只按浮点运算数量分工。
单路 Xeon Gold 6430、32 核 64 线程、192GB DDR5 的实测覆盖不同偏斜的 R-MAT、119 个 SuiteSparse 矩阵及查询、图分析;对照包括调参后的 HASH/ESC、HEAP、PB 和 oneMKL。极稀疏输入仍可能因排序开销退化,SMT 自动选择也不总胜过最佳固定配置,不能扩展成 GPU 或分布式结论。MIT 原仓已有实现、数据准备与运行脚本。
来源:2026-10-27(UTC 首提),A 级|论文与首提记录 · 任务划分、平台与退化条件 · 原始实现与许可。
AMOR|用降维基替换固定网格的傅里叶卷积
10 月 27 日 UTC 的 AMOR,用降维基上的算子块替换 FNO 的傅里叶谱卷积,统一编码、解码接口,并允许输入输出使用不同的基。研究覆盖二维 PDE、三维弹性与流动,以及带孔翼肋网格,为已有复杂网格数值数据构建代理模型提供了可检查实现。
训练依数据集使用 V100 16GB 或 V100S 32GB,部分不规则几何对照引用既有论文。AMOR 在 Kolmogorov 流和三维湍流顶盖流上仍落后于 FNO;新网格需要延拓基并重建对偶编码器,不是零成本任意几何泛化。翼肋来自数值载荷测试,并非实验室数字孪生;MIT 原仓提供模型、训练、数据生成与网格迁移脚本,数据二进制另行存放。
来源:2026-10-27(UTC 首提),A 级|论文与首提记录 · 基表示、实验与迁移条件 · 原始实现与复现实验说明。
模型与机器人|开放范围和实验阶段也属于交付
Gemini 4 Carbon|先向部分防御者开放长程模型
Google 在 10 月 28 日公布 Gemini 4 Carbon,主打长程工程任务与网络安全防御。实际开放从部分防御者开始,经 Fairwind Program 逐步扩展可信伙伴;面向普通开发者、企业和消费者的产品入口仍待后续推出,不能把公布模型等同于全面可用。
公开评估方法混合作者自测与外部排行榜,多数结果采用最高 thinking 设置。OSWorld 2.1 只取 82 个离线任务,并在三次独立运行中取最好结果;其他厂商的数值又多来自各自发布材料。因此这些成绩不能当作相同脚手架下的完整线上工作流比较,仍需按具体任务和执行环境验收。
来源:2026-10-28,A 级|Google 原始发布与开放范围 · 官方评估方法与结果范围。
NASA 机器人概念验证|把云端微调接到本地搬运
Google Cloud 在 10 月 27 日介绍与 NASA 团队进行的机器人概念验证:在 Johnson Space Center 的 iMETRO 场地,用 MuJoCo 准备动作,再以 eye-to-hand 相机配置完成定位和搬运医疗包的演示。团队在 G4 实例微调 Pi0,并展示模型可在紧凑边缘设备本地运行,回应深空任务无法持续依赖地面数据中心的约束。
这仍是早期实验室工作,公告没有给出试验次数和完整任务分布,不能从搬运演示推出在轨可靠性。语音指令、协助生命体征采集或超声等是未来目标,且定位为人类监督下的辅助,并非已经交付的自主医疗系统。
来源:2026-10-27(概念验证进展),A 级|Google Cloud 与 NASA 的原始项目说明。